


フィジカルAIを理解する:AIはデジタル世界をどのように超えようとしているのか
著者 Moore
日付 07/20/2026

AIの能力は、純粋なコンテンツ生成から現実世界へ浸透する方向へと徐々に拡大しています。テクノロジー業界では、システムが物理法則を真に理解し、現実世界の環境で安全かつ確実に動作できるようにする方法が新たな焦点となっています。フィジカルAIは、このような背景の中で注目を集めている中核分野であり、AIの発展における重要な転換—すなわち、仮想データを処理する「情報知能」から、物理世界とつながる「現実世界知能」への移行を示しています。
以下では、フィジカルAIについて、技術の進化、基盤となる動作メカニズム、代表的な応用シナリオ、NVIDIAのフルスタック戦略という複数の観点から分析します。
知覚から物理学へ:AI技術の進化
AIの進化を振り返ると、その発展はおおよそ次の段階に分けられます。
知覚AI:主に画像、音声、各種信号の認識を担います。
生成AI:テキストの作成、図の描画、コードの記述を始める。
エージェント型AI: 複雑なタスクを独立して計画し、実行できます。
フィジカルAI:現実世界を理解し、推論し、行動することを学習します。
最初の3つの段階では、AIの能力は主にデジタル仮想空間に限定され、データ処理、コンテンツ生成、論理的な意思決定を中心としていました。フィジカルAIはこれを変えることを目指しています。その中核的な目標は、AIが現実世界の物理法則を理解してモデル化できるようにし、それによって実体のある外部環境における知覚、判断、実際の行動を実現することです。
この期間における最大の変化は、システム制御モデルが全面的に刷新されたことです。従来は厳格なルールと決定論的なコードに依存していましたが、現在ではニューラルネットワークに基づく深層学習モデルに委ねられています。AIが物理法則を取り込むことで、汎化能力と環境適応能力が最大限に高まり、複雑かつ絶えず変化する現実世界で安定して動作するための基盤が確立されます。
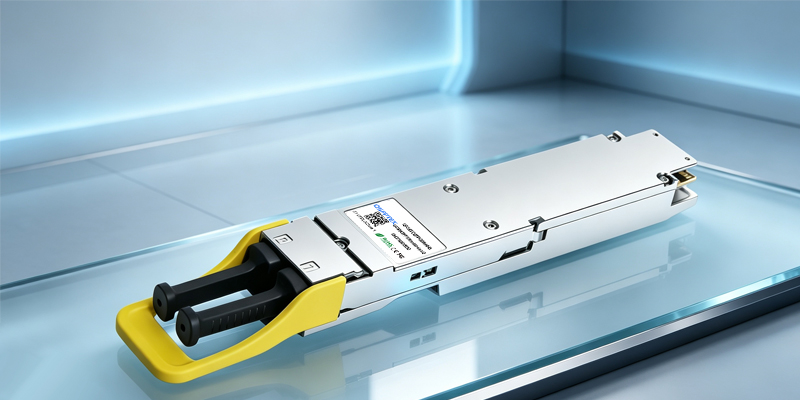
しかし、物理AIがこれをどれだけうまく実行できるかは、その基盤となる技術の質に大きく依存します。大規模なトレーニング、高忠実度のシミュレーション、複数のデバイスを連携して使用することは、いずれもコンピューター間の接続の帯域幅、遅延、安定性に大きな負荷をかけます。高性能相互接続ソリューションの専門メーカーであるQSFPTEKは、以下を含む複数の速度に対応した光モジュールを提供することで、AIトレーニングと推論の重要なニーズに対応しています。 1.6T InfiniBand, 800G RoCE、400G RoCE、および以下のような相互接続アクセサリ DACs およびAOC。また、さまざまな規模やアプリケーションシナリオにおける物理AIインフラストラクチャのニーズを満たすため、完全なネットワークアーキテクチャ(InfiniBandおよびRoCE)と液体冷却ソリューションも提供します。
フィジカルAIとは何ですか?
フィジカルAI(生成フィジカルAIともよく呼ばれます)は、現実の物理世界を対象としたインテリジェント技術の一種であり、ロボットや自動運転車などの自律システムが環境を認識し、理解し、複雑な動作を実行できるようにすることを目的としています。
主にテキスト、画像、動画を処理する従来のAIとは異なり、フィジカルAIは三次元の空間関係と物理法則を利用してモデルを機能させます。これは、AIの出力と判断が、重力、運動、衝突、光学といった現実世界の法則に従うことを意味します。フィジカルAIが、生成する結果が物理的に妥当であることを確認しなければならないのは当然のことです。たとえば、物理的な制約を加えることで、画像や動画は、動き方、作用する力、シーンの一貫性という点で、より現実的になります。
ロボティクスにおいて、フィジカルAIは、システムが周囲の環境を理解し、相互作用することを容易にします。従来のロボットは事前に定義されたルールに従ってタスクを実行しますが、フィジカルAIをベースとするロボットは、複雑で絶えず変化する環境において、物体の属性を識別し、動きの傾向を予測し、独自に判断して動作できます。つまり、より多くの用途に活用できます。
Physical AIはどのように機能しますか?
フィジカルAIで最も重要なのは、知覚(システムが世界をどのように見るか)、推論(システムが何をすべきかをどのように判断するか)、行動(システムがその行動をどのように実行するか)を緊密に統合することです。これにより、自動化システムは現実の物理環境で安全かつ効率的にタスクを実行できます。そのためには、高度なアルゴリズムだけでなく、高精度なシミュレーション環境、強化学習戦略、マルチモーダルデータ処理能力も必要です。
マルチモーダル知覚と物理的理解
フィジカルAIシステムは、カメラ、LiDAR、力覚センサーなどのさまざまなデバイスからデータを受信すると同時に、環境に関する情報も収集します。生成AIモデルとは異なり、フィジカルAIはデータの表面的な外観だけを見るものではありません。空間的な関係、物体の挙動、物理法則の分析に重点を置きます。これにより、意思決定や行動の実行に活用できる深い理解を形成できます。
たとえば、ロボットが物体をつかむとき、その物体が何であるか、どれくらい重いか、どのような形状か、どれくらい滑りやすいかを把握し、それに適したつかみ方に変える必要があります。これは、機械が新しい状況や難しい作業に対処できることを意味します。
シミュレーションと合成データ生成
現実世界で高品質な物理データを収集することは、コストとリスクが高く、非効率です。そのため、物理法則に基づくAIは、トレーニングデータを生成するために、非常に現実的な物理シミュレーション環境に大きく依存しています。
デジタルツイン技術を使用することで、仮想世界に現実世界のシーンにおける動き、衝突、照明の変化を再現できます。これにより、機械やセンサーがその中で相互作用できるようになります。生成されたデータは、アノテーションと拡張を行った後、モデルの学習に使用できるため、システムは現実世界に正式に導入される前に、豊富な運用経験を蓄積できます。
強化学習と方策トレーニング
フィジカルAIシステムでは通常、強化学習と呼ばれるプロセスを用いて、ロボットが安全に作業を行えるように学習させます。システムは試行錯誤を通じて学習し、正しいステップごとに報酬を得ることで、次に取るべき正しい行動を選択できるようになります。
何度も試行するうちに、ロボットはロボットアームで物体を動かしたり、自律的に移動したり、複雑なタスクを実行したりするなど、難しい動作を徐々に学習します。トレーニング後、このモデルは現実世界で使用でき、適応して良好に動作できることを示します。
フィジカルAIの代表的な応用シナリオ
フィジカルAIの主な目的は、インテリジェントシステムが物理世界を理解し、知覚し、反応できるようにすることです。物理法則に基づく高忠実度のシミュレーション環境を使用することで、モデルを安全かつ制御された条件下でトレーニングできます。これにより、実世界のシナリオでより適応性が高く、信頼性の高いものになります。
ロボットシステム
フィジカルAIは、ロボティクスに大きな変化をもたらしています。固定されたルールに従うだけのデバイスから、周囲の環境を認識し、自ら意思決定できるインテリジェントシステムへと変えつつあります。
自律走行搬送ロボット(AMR):倉庫のように、商品の移動など考慮すべきことが多い場所では、AMRはセンサーを使用して経路を見つけ、障害物を回避します。これにより、人と円滑に連携して作業できます。
ロボットアームは、物体の置かれ方、大きさ、材質に応じて、物体のつかみ方や力の強さを変えることができます。これにより、物体を非常に正確に取り扱って移動させ、揺れを防ぐことができます。
手術用ロボット:シミュレーションを用いた訓練を通じて、体の部位に針を刺したり縫合したりするような、非常に精密な作業を学習します。これにより、手術の安全性が高まり、患者の負担も軽減されます。
ヒューマノイドロボット:知覚、推論、モーション制御の各機能を統合し、さまざまなタスクや環境において物理世界と相互作用できます。
インテリジェントドライビング
自動運転の分野では、フィジカルAIはセンサーによる認識と車両制御をつなぐ架け橋として機能します。「Vision-Language-Action」(VLA)モデルに基づくシステムは、高精度な物理シミュレーション環境でトレーニングできるため、歩行者、複雑な道路状況、予期せぬ事態に直面した際の車両の安定性が向上し、車線変更などの重要な操作を円滑に完了できるようになります。
スマートスペース
工場や倉庫などの大規模な空間では、フィジカルAIは固定カメラとコンピュータビジョンモデルを使用して、人、車両、ロボットを常時追跡します。これにより、最適なルートの計画、問題の検出、迅速な警告の提供が可能になり、運用の安全性と効率性が向上します。
物理AIに向けたNVIDIAのフルスタック戦略
フィジカルAI分野におけるNVIDIAの戦略的展開は、個々のチップの性能を単に向上させるだけにとどまらないことは明らかです。その中核は、開発、トレーニング、シミュレーション、最終的な実装を統合した「コンピューティングから導入まで」のフルスタック技術プラットフォームの構築にあります。これは、単にハードウェアソリューションを提供するのではなく、ロボティクスおよび自動運転業界に汎用的な基盤技術サポートを提供することを目的としています。
エコシステムの観点から見ると、この技術マトリックスは複数の主要なレイヤーにまたがっています。これには、ロボティクスおよびエッジコンピューティング向けのJetsonシリーズプロセッサ、並列コンピューティングの基盤となるCUDAプラットフォーム、デジタルツインと物理シミュレーションに重点を置くOmniverse—、そして拡充を続けるフィジカルAIモデルおよびソフトウェアツール群が含まれます。これらすべての要素が連携し、アルゴリズム開発からシステムの検証および展開に至るまで、プロセス全体を網羅する完全なワークフローを形成します。
業界での応用という観点では、Boston Dynamics、Caterpillar、Franka Robotics、LG Electronics、NEURA Roboticsを含むロボティクスおよび産業機器の大手企業の多くが、現在NVIDIA’sのソフトウェアおよびハードウェアプラットフォームを活用し、自律システムとインテリジェントマシンの開発を推進しています。これらの実用例は、NVIDIAが「モデル・ツール・シミュレーション・コミュニティ」という協働モデルを通じて、フィジカルAIのプラットフォームベースの開発を体系的に推進していることを示しています。
モデルおよびツールのレベルでは: CES 2026では, NVIDIA Cosmosワールドモデルプラットフォーム、自動運転推論モデルAlpamayo、ヒューマノイドロボット向けIsaac GR00T視覚言語行動(VLA)モデルなど、中核となるフィジカルAI資産を初めて一般公開しました。Having これらの最高水準のモデルとツールを開発者に提供することで、ロボティクスや自動運転システムへの参入がはるかに容易になり、誰もが共有できる出発点が得られます。
トレーニングと検証のレベルでは、NVIDIAはシミュレーション技術を使用して仮想世界と現実世界の間に橋を架けています。学習可能な物理シミュレーションプラットフォームであるCosmosは、忠実度の高い仮想環境と膨大な量の合成データを生成できます。これにより、AIは現実世界に正式に導入される前に、低リスクかつ高頻度の訓練とテストを実施でき、現実世界のデータ不足や試行錯誤にかかる高いコストという課題に直接対処できます。たとえば、Cosmos Predictは複雑な物理プロセスの推移を迅速に予測でき、Cosmos Reasonは実際に実行する前に複数経路の論理的推論を行うことで、複雑なシナリオにおけるシステム判断の信頼性を向上させます。
自動運転分野では、研究コミュニティ向けのVLA推論モデルであるAlpamayo 1が、動画入力から走行軌跡を直接生成すると同時に、判断の背後にあるロジックを出力できるため、運転支援システムの解釈可能性が向上します。現在、この技術は次世代の量産車へ段階的に統合されており、AIによって定義される運転機能の真の実現を推進しています。
エコシステム構築の観点では、NVIDIAはオープンソースおよびコミュニティとの連携を通じて、プラットフォームの定着性をさらに高めています。例えば、Hugging Faceと提携し、IsaacとGR00TをオープンソースのロボティクスフレームワークLeRobotに統合することで、ロボティクスおよびAI開発者の大規模なコミュニティとつながっています。インフラストラクチャと開発エコシステムを中心とするこの戦略は、フィジカルAI分野において移行コストが極めて高いプラットフォームの参入障壁を徐々に構築しています。
結論
フィジカルAIの登場は、人工知能が「情報知能」から「現実世界の知能」へと移行する大きな一歩です。AIが物理法則を理解し、論理的に思考し、行動できるようになれば、まったく別の次元へと進化し、デジタル世界を飛び出して現実世界の一部となります。技術がますます進歩するにつれて、ロボティクス、自動運転車、スマートスペース、産業オートメーションなどの業界は大きく成長し、複雑な環境におけるシステムの安全性と効率性が向上していくでしょう。


共有
